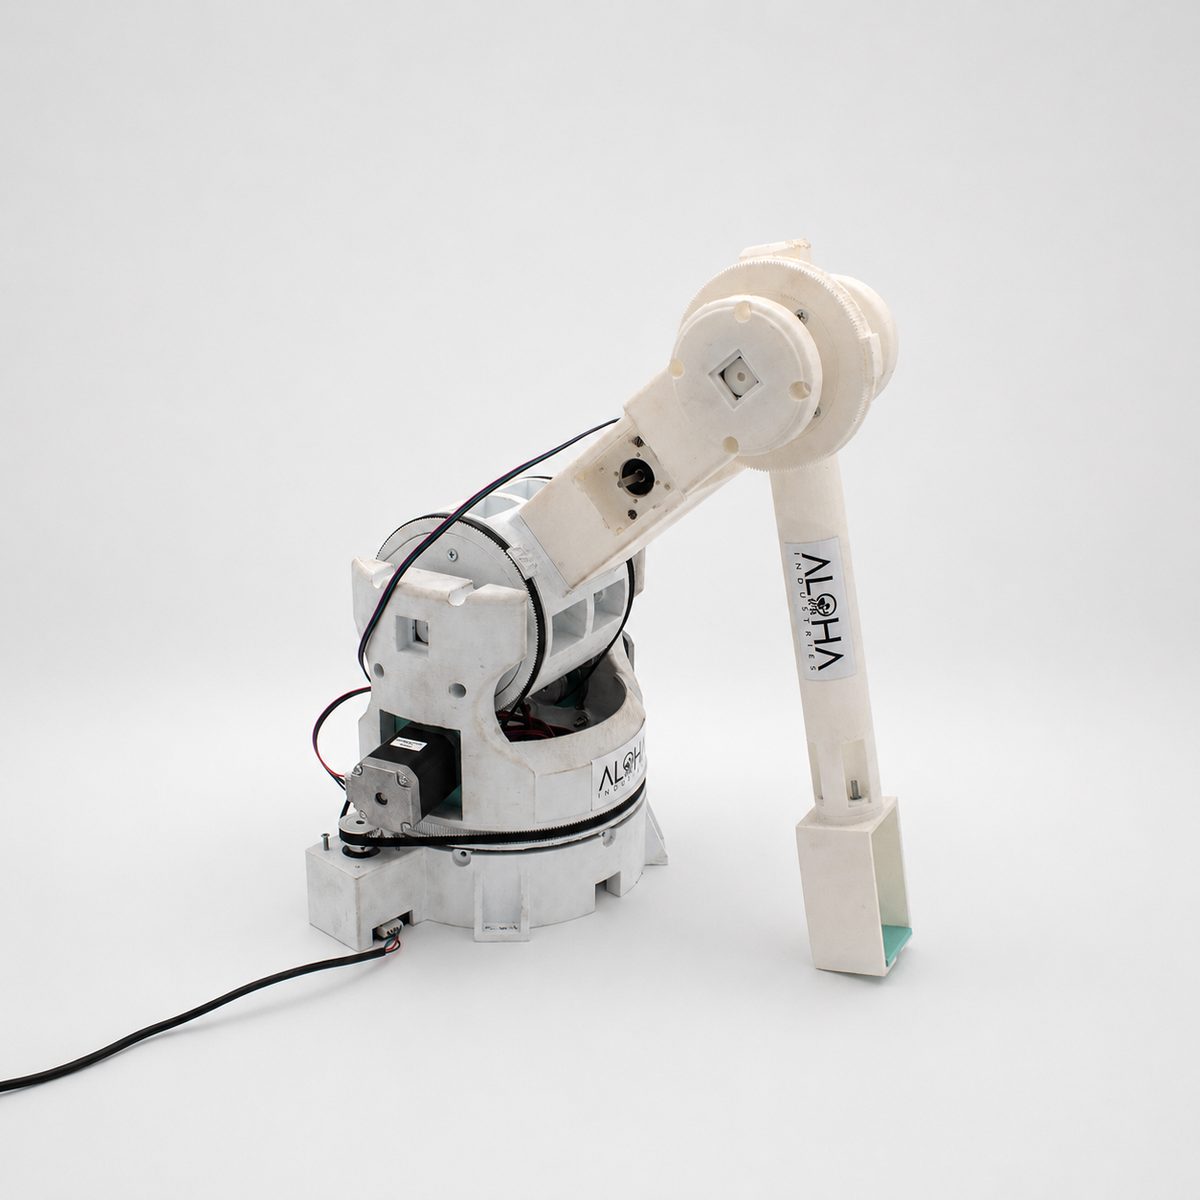
Večosni robotski manipulator
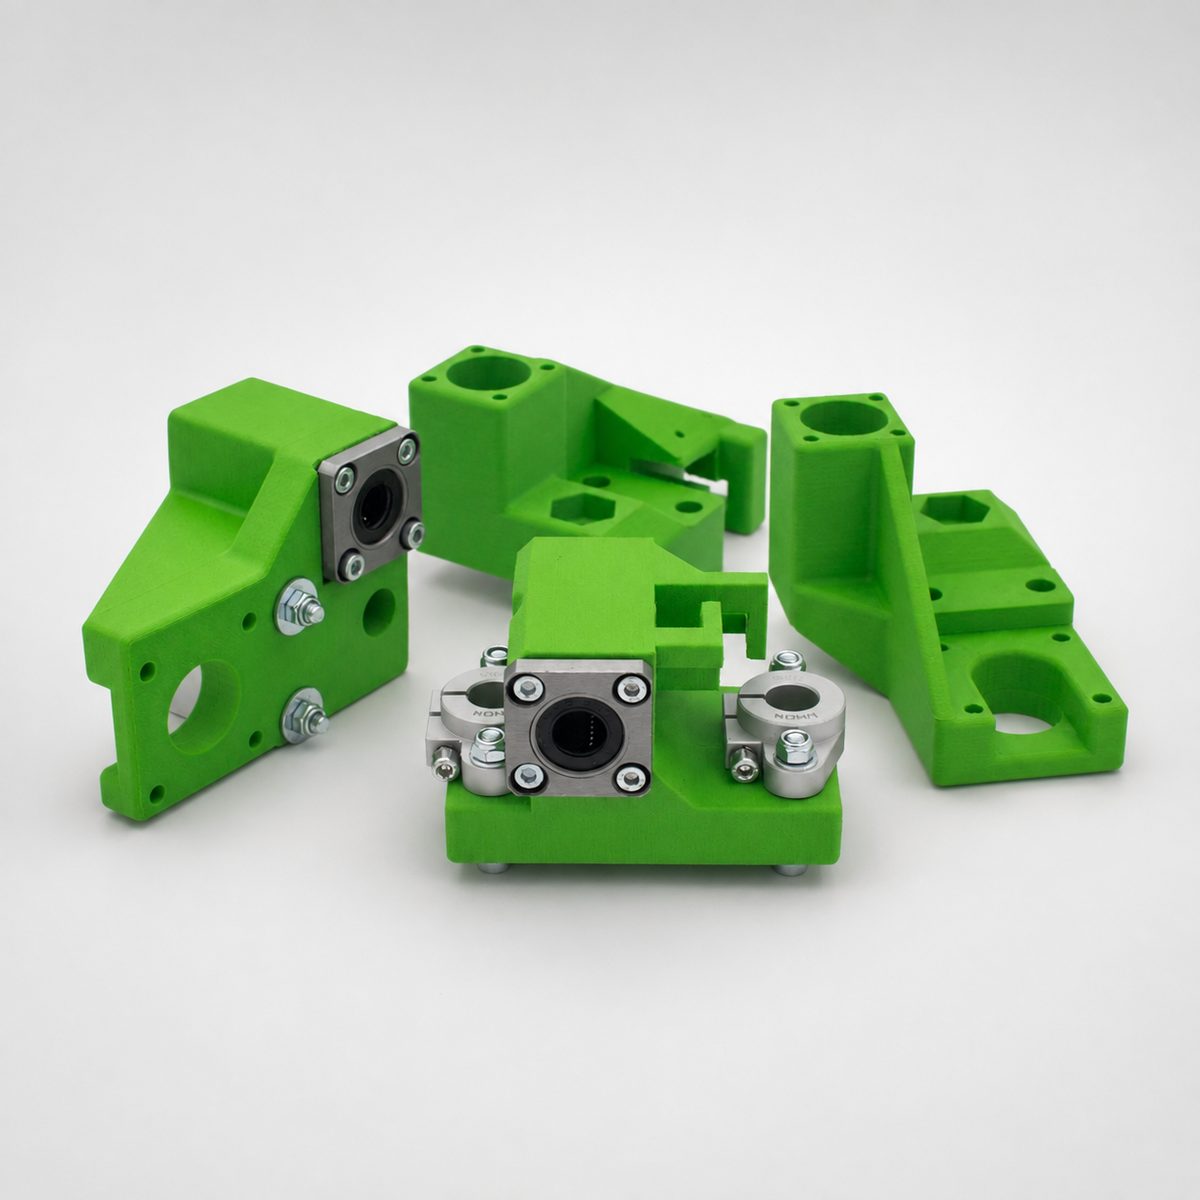
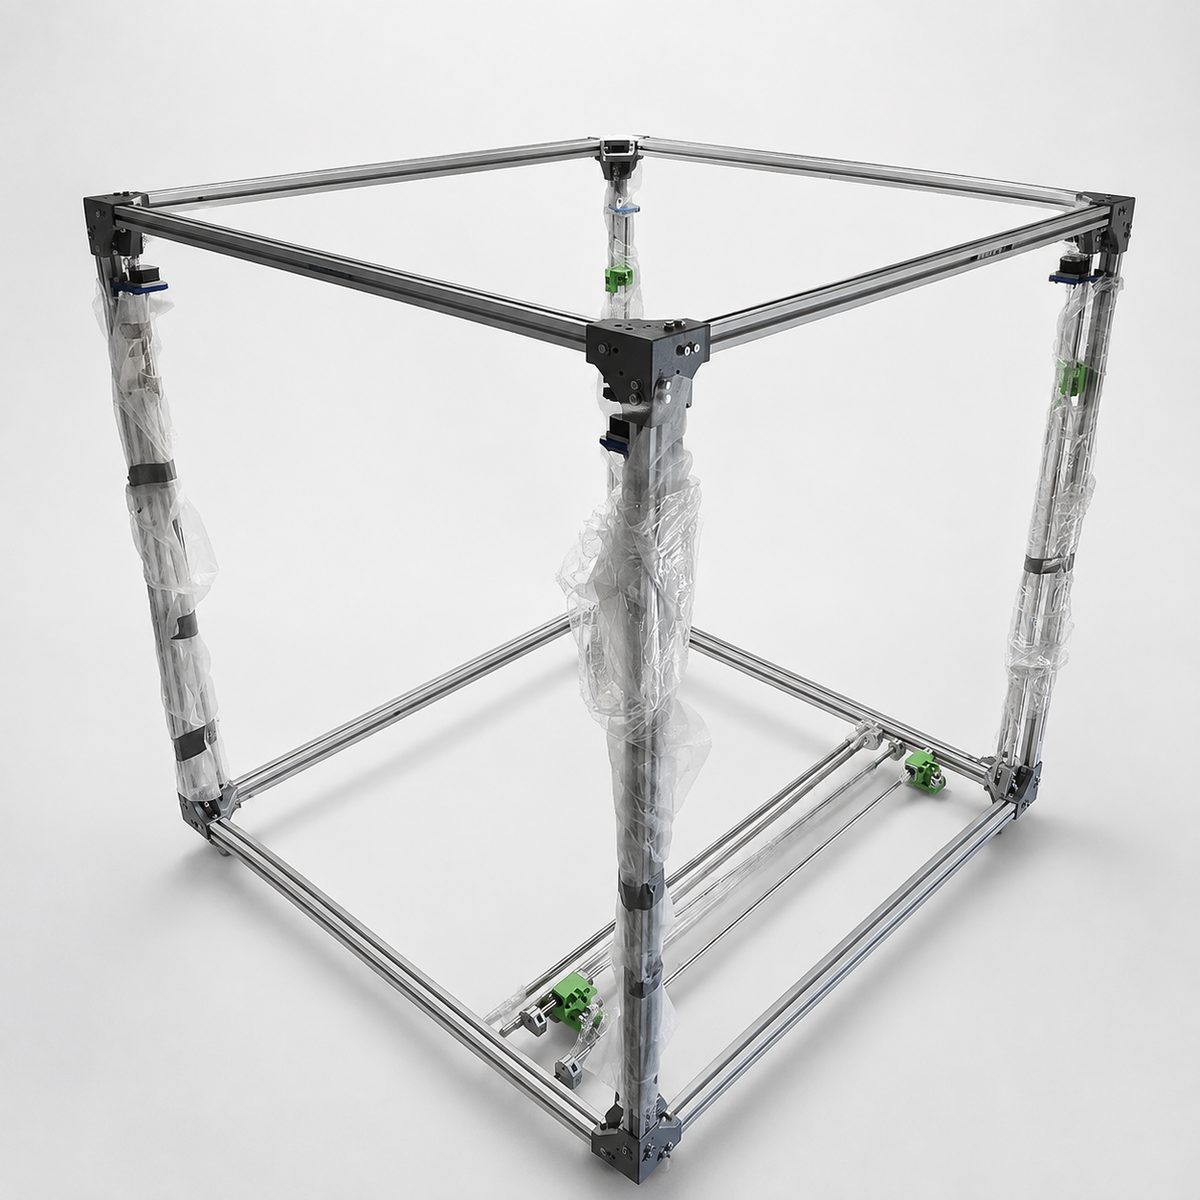
Ta razvojni projekt raziskuje mehansko zasnovo in izdelavo večosnega robotskega manipulatorja.
Konstrukcija mora omogočati zanesljivo premikanje in mehansko trdnost, hkrati pa učinkovito izdelavo, sestavljanje in izboljševanje skozi ponavljajoče se prototipne cikle.
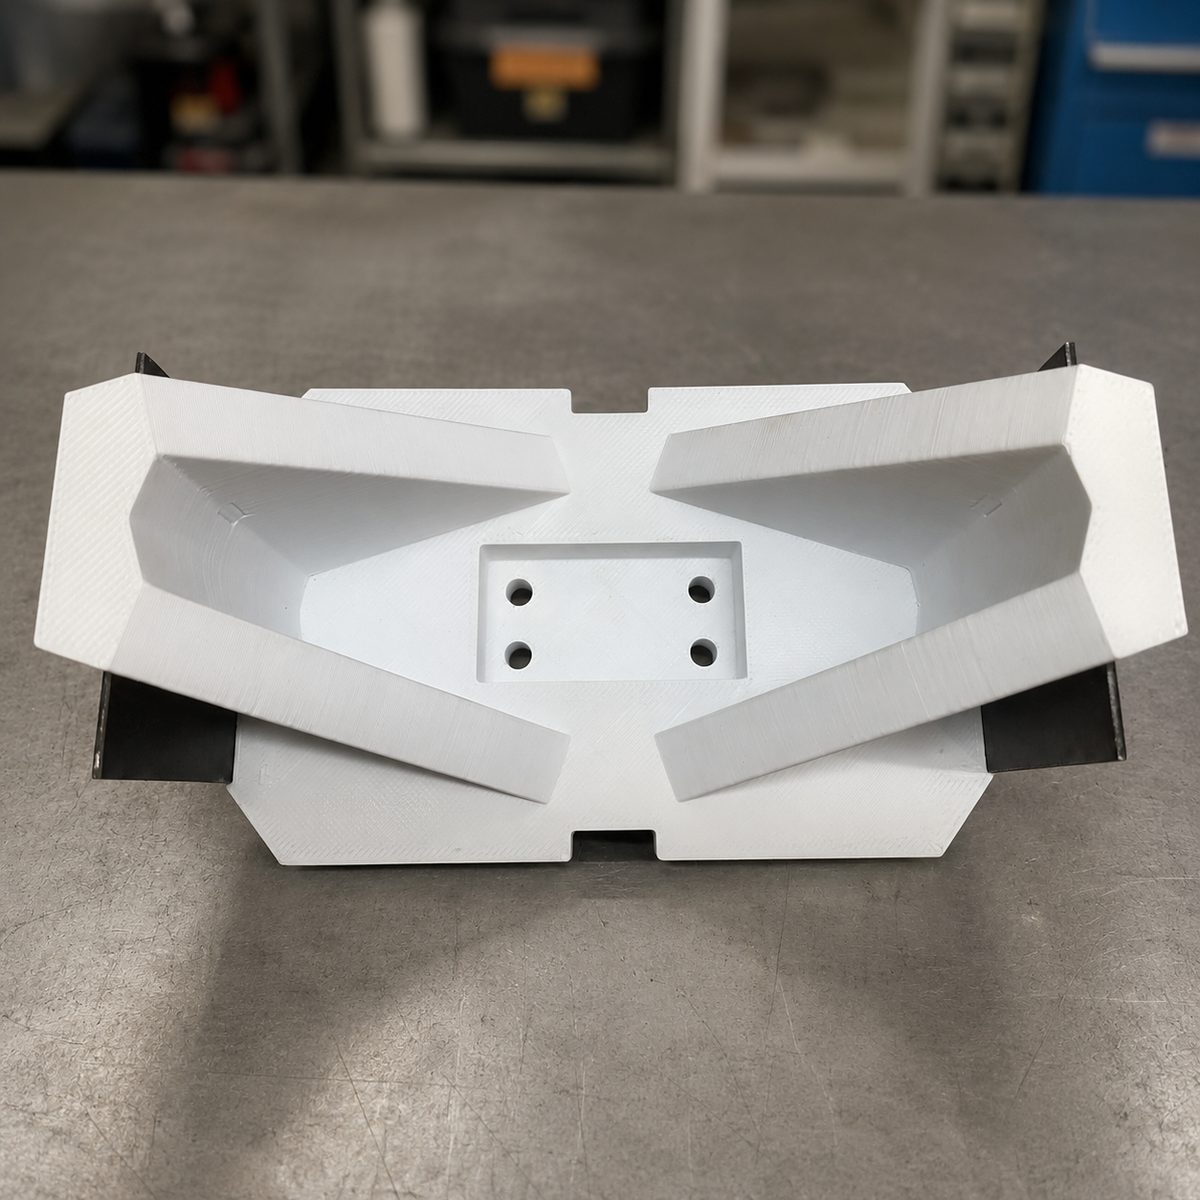
Mehansko konstrukcijo izboljšujemo skozi več faz modeliranja CAD in izdelave fizičnih prototipov. Pri vsaki različici pregledamo geometrijo, maso, porabo materiala, primernost za tisk, dostop pri sestavljanju in pričakovane mehanske lastnosti.
Projekt napreduje skozi testiranje in optimizacijo. Cilj ni le delujoč mehanizem, temveč robustna platforma, primerna za izdelavo in nadaljnji razvoj.
Kompetence: razvoj robotike, večdelni sestavi CAD, mehansko prototipiranje, aditivna proizvodnja in optimizacija zasnove.